 Whatsapp
● online
- Kabel Jumper Arduino Dupont 20 cm Female to Male P
- TANG CRIMPING PRESS SKUN RATCHET YTH SN-48B
- Dimmer AC 4000W 220 Volt 4000 Watt 220V + Casing A
- Raspberry Pi 4 Model B 4GB Original UK E14 Raspi 4
- Kabel Jumper 10cm Dupont Pelangi 10 cm Female to M
- Breadboard 400 titik lubang Bread board Projectboa
- Power module DC DC 9A 300W Step Down Buck Converte
- LCD 16x2 / 1602 Display Biru + I2C Backpack Sudah
- Selamat Datang di Indomaker ❯ Silahkan pesan produk sesuai kebutuhan anda, kami siap melayani.
- Selamat Datang di Indomaker ❯ Silahkan pesan produk sesuai kebutuhan anda, kami siap melayani.
Menangani 8×8 LED Dot Matrix Arduino
8×8 LED dot matrix merupakan sebuah display yang terdiri dari kumpulan led yang disusun secara simetris sejumlah 8 baris dan 8 kolom. Display nya bisa menampilkan berbagai karakter seperti huruf, angka maupun gambar. Untuk kegunaannya sering dipakai sebagai papan informasi berupa running text atau pun yang lainnya. Di bawah ini merupakan konfigurasi dari 8×8 dot matrix ini.

Sama seperti 7 segment dot matrix ini juga mempunyai jenis yaitu anoda dan katoda. Secara tampilan tidak ada bedanya, namun kita bisa mengenalinya dengan kode/seri yang terdapat di 8×8 dot matrix itu sendiri. Untuk katoda biasa ditandai dengan akhiran Ax, misalnya 2728AS. Sementara untuk anoda ditandai dengan akhiran Bx misalnya 3930BS. Cukup mudah kan? agar dapat digunakan sesuai keinginan, kita membutuhkan sebuah kontroler yang tak asing lagi adalah Arduino.
Alat dan bahan
Rangkaian

Sketch Program
#define ROW_1 2
#define ROW_2 3
#define ROW_3 4
#define ROW_4 5
#define ROW_5 6
#define ROW_6 7
#define ROW_7 8
#define ROW_8 9

#define COL_1 10
#define COL_2 11
#define COL_3 12
#define COL_4 13
#define COL_5 A0
#define COL_6 A1
#define COL_7 A2
#define COL_8 A3

const byte rows[] = {
    ROW_1, ROW_2, ROW_3, ROW_4, ROW_5, ROW_6, ROW_7, ROW_8
};
const byte col[] = {
  COL_1,COL_2, COL_3, COL_4, COL_5, COL_6, COL_7, COL_8
};

// The display buffer
// It's prefilled with a smiling face (1 = ON, 0 = OFF)
byte ALL[] = {B11111111,B11111111,B11111111,B11111111,B11111111,B11111111,B11111111,B11111111};
byte EX[] = {B00000000,B00010000,B00010000,B00010000,B00010000,B00000000,B00010000,B00000000};
byte A[] = {  B00000000,B00111100,B01100110,B01100110,B01111110,B01100110,B01100110,B01100110};
byte B[] = {B01111000,B01001000,B01001000,B01110000,B01001000,B01000100,B01000100,B01111100};
byte C[] = {B00000000,B00011110,B00100000,B01000000,B01000000,B01000000,B00100000,B00011110};
byte D[] = {B00000000,B00111000,B00100100,B00100010,B00100010,B00100100,B00111000,B00000000};
byte E[] = {B00000000,B00111100,B00100000,B00111000,B00100000,B00100000,B00111100,B00000000};
byte F[] = {B00000000,B00111100,B00100000,B00111000,B00100000,B00100000,B00100000,B00000000};
byte G[] = {B00000000,B00111110,B00100000,B00100000,B00101110,B00100010,B00111110,B00000000};
byte H[] = {B00000000,B00100100,B00100100,B00111100,B00100100,B00100100,B00100100,B00000000};
byte I[] = {B00000000,B00111000,B00010000,B00010000,B00010000,B00010000,B00111000,B00000000};
byte J[] = {B00000000,B00011100,B00001000,B00001000,B00001000,B00101000,B00111000,B00000000};
byte K[] = {B00000000,B00100100,B00101000,B00110000,B00101000,B00100100,B00100100,B00000000};
byte L[] = {B00000000,B00100000,B00100000,B00100000,B00100000,B00100000,B00111100,B00000000};
byte M[] = {B00000000,B00000000,B01000100,B10101010,B10010010,B10000010,B10000010,B00000000};
byte N[] = {B00000000,B00100010,B00110010,B00101010,B00100110,B00100010,B00000000,B00000000};
byte O[] = {B00000000,B00111100,B01000010,B01000010,B01000010,B01000010,B00111100,B00000000};
byte P[] = {B00000000,B00111000,B00100100,B00100100,B00111000,B00100000,B00100000,B00000000};
byte Q[] = {B00000000,B00111100,B01000010,B01000010,B01000010,B01000110,B00111110,B00000001};
byte R[] = {B00000000,B00111000,B00100100,B00100100,B00111000,B00100100,B00100100,B00000000};
byte S[] = {B00000000,B00111100,B00100000,B00111100,B00000100,B00000100,B00111100,B00000000};
byte T[] = {B00000000,B01111100,B00010000,B00010000,B00010000,B00010000,B00010000,B00000000};
byte U[] = {B00000000,B01000010,B01000010,B01000010,B01000010,B00100100,B00011000,B00000000};
byte V[] = {B00000000,B00100010,B00100010,B00100010,B00010100,B00010100,B00001000,B00000000};
byte W[] = {B00000000,B10000010,B10010010,B01010100,B01010100,B00101000,B00000000,B00000000};
byte X[] = {B00000000,B01000010,B00100100,B00011000,B00011000,B00100100,B01000010,B00000000};
byte Y[] = {B00000000,B01000100,B00101000,B00010000,B00010000,B00010000,B00010000,B00000000};
byte Z[] = {B00000000,B00111100,B00000100,B00001000,B00010000,B00100000,B00111100,B00000000};

float timeCount = 0;

void setup()
{
    // Open serial port
    Serial.begin(9600);

    // Set all used pins to OUTPUT
    // This is very important! If the pins are set to input
    // the display will be very dim.
    for (byte i = 2; i <= 13; i++)
        pinMode(i, OUTPUT);
    pinMode(A0, OUTPUT);
    pinMode(A1, OUTPUT);
    pinMode(A2, OUTPUT);
    pinMode(A3, OUTPUT);
}

void loop() {
  // This could be rewritten to not use a delay, which would make it appear brighter
delay(5);
timeCount += 1;

if(timeCount <  20)
{
drawScreen(A);
}
else if (timeCount <  40)
{
drawScreen(R);
}
else if (timeCount <  60)
{
drawScreen(D);
}
else if (timeCount <  80)
{
drawScreen(U);
}
else if (timeCount <  100)
{
drawScreen(I);
}
else if (timeCount <  120)
{
drawScreen(N);
}
else if (timeCount <  140) {
  drawScreen(O);
}
else if (timeCount <  160)
{
drawScreen(ALL);
}
else if (timeCount <  180)
{
drawScreen(ALL);
}
else {
// back to the start
timeCount = 0;
}
}
 void  drawScreen(byte buffer2[])
 {
   // Turn on each row in series
    for (byte i = 0; i < 8; i++)        // count next row
     {
        digitalWrite(rows[i], HIGH);    //initiate whole row
        for (byte a = 0; a < 8; a++)    // count next row
        {
          // if You set (~buffer2[i] >> a) then You will have positive
          digitalWrite(col[a], (buffer2[i] >> a) & 0x01); // initiate whole column

          delayMicroseconds(100);       // uncoment deley for diferent speed of display
          //delayMicroseconds(1000);
          //delay(10);
          //delay(100);

          digitalWrite(col[a], 1);      // reset whole column
        }
        digitalWrite(rows[i], LOW);     // reset whole row
        // otherwise last row will intersect with next row
    }
}
//
  /* this is siplest resemplation how for loop is working with each row.
    digitalWrite(COL_1, (~b >> 0) & 0x01); // Get the 1st bit: 10000000
    digitalWrite(COL_2, (~b >> 1) & 0x01); // Get the 2nd bit: 01000000
    digitalWrite(COL_3, (~b >> 2) & 0x01); // Get the 3rd bit: 00100000
    digitalWrite(COL_4, (~b >> 3) & 0x01); // Get the 4th bit: 00010000
    digitalWrite(COL_5, (~b >> 4) & 0x01); // Get the 5th bit: 00001000
    digitalWrite(COL_6, (~b >> 5) & 0x01); // Get the 6th bit: 00000100
    digitalWrite(COL_7, (~b >> 6) & 0x01); // Get the 7th bit: 00000010
    digitalWrite(COL_8, (~b >> 7) & 0x01); // Get the 8th bit: 00000001
}*/
Upload sketch program di atas, jika sudah yang nampil pada dot marix adalah icon love ;p. Semoga bermanfaat. terima kasih

Menangani 8×8 LED Dot Matrix Arduino
LCD atau Liquid Crystal Display adalah perangkat yang berfungsi sebagai media penampil dengan memanfaatkan kristal cair sebagai objek penampil utama.... selengkapnya

Sensor PIR (HC-SR501) digunakan untuk mendeteksi pergerakan yang ada di depannya. Sensor PIR (HC-SR501) terbuat dari bahan pyroelectric yang... selengkapnya

Sedikit kembali ke awal pembelajaran, pembahasan kali ini diperuntukan untuk anda yang masih bingung untuk belajar Arduino dari mana.... selengkapnya
Hallo untuk selingan ya :p kali ini ini akan membahas khusus pemula yang ingin belajar Arduino yaitu membuat simulasi... selengkapnya
Pernah gak sih motor kamu mendadak “loyo” pas dikasih beban? Atau mungkin kamu lagi eksperimen bikin robot, tapi kecepatan motornya... selengkapnya
Pernahkah Anda mengambil foto pada saat hujan lebat, untuk menghasilkan gambar yang benar-benar realistis hujan, beberapa orang akan memperjuangkan... selengkapnya
Thingsboard merupakan sebuah platform IoT open-source yang memungkinkan anda untuk mengontrol ataupun memonitoring berbagai perangkat. Penggunaanya mudah, gratis dan... selengkapnya

CNC router merupakan sebuah mesin yang mempunyai kegunaan untuk memotong, mengukir/grafir dan membuat marking. Semua proses itu dapat dilakukan... selengkapnya
Sensor INA219 merupakan sensor yang berfungsi untuk mengukur 2 parameter sekaligus yaitu tegangan (volt) dan arus (ampere). Tegangan yang... selengkapnya
Mengendalikan LED dengan tombol bisa dilakukan dengan berbagai cara. Kali ini, kamu akan mempelajari dua metode umum dan sangat berguna:... selengkapnya
Case patern: Solid Warna : Merah dan Hijau Current: 10-20 mA Diameter: 3mm
Rp 300
Spesifikasi : – 16×2 – Warna Biru – Tegangan kerja : 5v – Sudah include module I2C Backpack dan tersolder… selengkapnya
Rp 30.000
The power supply is isolated industrial power modules, with a temperature protection, overcurrent and short circuit full protection, high and… selengkapnya
Rp 15.900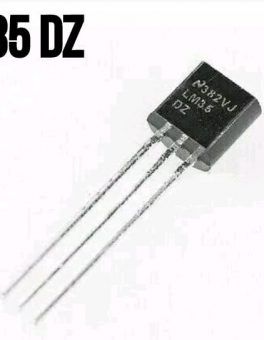
Features – Calibrated directly in Celsius (Centigrade) – Linear + 10.0 mV/C scale factor – 0.5C accuracy guaranteeable (at +25C)… selengkapnya
Rp 8.000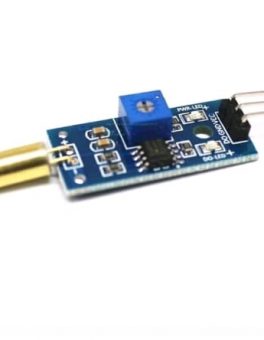
TILT SENSOR adalah sensor untuk mendeteksi sudut kemiringan / derajat, dimana cara kerja sensor ini adalah dengan menggunakan 2 buah… selengkapnya
Rp 9.800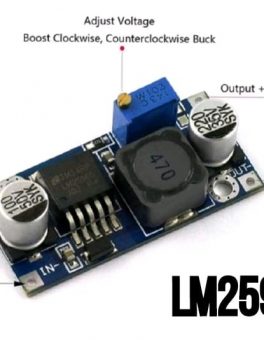
Penurun tegangan DC-DC ekonomis yang bisa distel tegangan output nya. Cocok untuk pemasangan variasi mobil dan sepeda motor, dijadikan charger… selengkapnya
Rp 9.000
Kabel Jumper Dupont Pelangi 10 cm female to female 1 lembar = 40 kabel
Rp 9.000
Harga untuk 10pcs Resistance: 1K Ohm Wattage Rating: 0.25 Watt Tolerance: 1% Metal Film
Rp 1.500
Kabel Jumper Dupont Pelangi 10 cm.. male to female 1 lembar isi 40 kabel
Rp 9.000Kabel Jumper Dupont Pelangi 30cm female to Female 1 lembar = 40 kabel
Rp 13.500Menangani 8×8 LED Dot Matrix Arduino
Kategori
Artikel Terkait
-
 Rancang Sistem Pendeteksi Kebakaran dengan Kipas Otomatis dan Alarm Peringatan
-
 Bikin Alat Monitoring Konsumsi Listrik Rumah Secara Real-Time Berbasis ESP32
-
 Bikin Sistem Keamanan Pintu Berbasis RFID dengan Notifikasi Telegram
-
 Rancang Sistem Penyiram Tanaman Otomatis Berbasis ESP32 dengan Monitoring Smartphone
-
 Cara Bikin Sistem Monitoring Getaran Gempa dan Stabilitas Kemiringan Pakai ESP32 dan MPU 6050


Saat ini belum tersedia komentar.