 Whatsapp
● online
- Kapton Tape Polymide Film 20mm Polimida 20 mm Isol....
- B0505S-1W 5V to 5V converter DC DC power module co....
- LM35DZ Sensor Suhu - LM35....
- Modul Sensor Tegangan AC Bolak balik 220V Listrik ....
- Kabel Jumper 10cm Dupont Pelangi 10 cm Female to F....
- Sensor Api Flame detector sensor....
- LDR Sensor 5mm Cahaya 5528 Light Dependent Resisto....
- Kabel Jumper Arduino Dupont 20 cm Female to Male P....
- Selamat Datang di Indomaker ❯ Silahkan pesan produk sesuai kebutuhan anda, kami siap melayani.
- Selamat Datang di Indomaker ❯ Silahkan pesan produk sesuai kebutuhan anda, kami siap melayani.
Tutorial Mengendalikan Motor DC Menggunakan Arduino Uno dan Motor Driver MX1508
Motor merupakan salah satu komponen paling penting dalam dunia robotika karena memungkinkan sebuah sistem untuk bergerak secara fisik. Dengan motor, kamu bisa membuat berbagai proyek menarik seperti mobil robot, conveyor mini, hingga mekanisme otomatis lainnya. Namun, motor tidak bisa langsung dikendalikan dari pin Arduino Uno.
Alasannya sederhana: motor membutuhkan arus dan daya yang jauh lebih besar dibandingkan kemampuan pin digital Arduino. Selain itu, motor juga bisa menghasilkan tegangan balik saat berhenti atau berubah arah secara tiba-tiba, yang berisiko merusak Arduino. Karena itulah dibutuhkan motor driver sebagai perantara agar motor bisa dikendalikan dengan aman.
Pada percobaan ini, kamu akan belajar cara mengendalikan empat motor DC menggunakan Arduino Uno dan motor driver MX1508. Sebelum digunakan untuk sistem robot, setiap motor akan diuji untuk memastikan arah putaran dan koneksi sudah benar.
Cara Kerja Sistem Kendali Motor
Arduino mengirimkan sinyal logika ke pin input motor driver. Ketika satu pin bernilai HIGH dan pasangannya bernilai LOW, motor akan berputar ke satu arah. Jika kombinasi logika dibalik, motor akan berputar ke arah sebaliknya. Ketika kedua pin bernilai LOW, motor akan berhenti.
Dengan mengatur beberapa motor secara bersamaan, Arduino dapat mengontrol pergerakan mobil robot, seperti maju, berhenti, dan mundur.
Alat dan Bahan yang Diperlukan
Untuk menjalankan percobaan ini, siapkan komponen berikut:
- Arduino Uno Trainer Kit
- Motor driver MX1508
- Motor DC
- Baterai sebagai sumber daya motor
- Roda atau ban mobil mainan
- Kabel jumper
- Software Arduino IDE
Wiring Rangkaian Motor Driver
Sebelum menulis program, susun terlebih dahulu rangkaian motor driver dengan Arduino Uno.
- Motor driver dihubungkan ke sumber daya motor melalui pin positif dan ground.
- Setiap motor DC dihubungkan ke keluaran motor driver.
Pin kendali motor driver dihubungkan ke pin digital Arduino sebagai berikut:
Motor Driver 1
- IN1 ke pin D13 Arduino
- IN2 ke pin D12 Arduino
- IN3 ke pin D11 Arduino
- IN4 ke pin D10 Arduino
Motor Driver 2
- IN1 ke pin D9 Arduino
- IN2 ke pin D8 Arduino
- IN3 ke pin D7 Arduino
- IN4 ke pin D6 Arduino
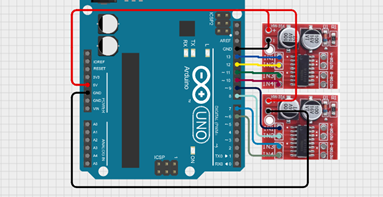
Gambar 1. Wiring Rangkaian Menggerakan Motor Driver
Setiap pasangan pin IN digunakan untuk mengatur satu motor, dengan kombinasi logika tertentu untuk menentukan arah putaran.
Menulis Program Menggerakkan Motor DC
Setelah rangkaian terpasang dengan benar, buka Arduino IDE, lalu tuliskan program berikut dan unggah ke papan Arduino Uno.
// ===== DRIVER 1 =====
#define D1_IN1 13
#define D1_IN2 12
#define D1_IN3 11
#define D1_IN4 10

// ===== DRIVER 2 =====
#define D2_IN1 9
#define D2_IN2 8
#define D2_IN3 7
#define D2_IN4 6

void setup() {
  pinMode(D1_IN1, OUTPUT);
  pinMode(D1_IN2, OUTPUT);
  pinMode(D1_IN3, OUTPUT);
  pinMode(D1_IN4, OUTPUT);

  pinMode(D2_IN1, OUTPUT);
  pinMode(D2_IN2, OUTPUT);
  pinMode(D2_IN3, OUTPUT);
  pinMode(D2_IN4, OUTPUT);

  Serial.begin(9600);
  Serial.println("2 Motor Driver MX1508 siap digunakan");
}

void loop() {
  Serial.println("SEMUA MOTOR MAJU");
  semuaMotorMaju();
  delay(2000);

  Serial.println("SEMUA MOTOR STOP");
  stopSemuaMotor();
  delay(1000);

  Serial.println("SEMUA MOTOR MUNDUR");
  semuaMotorMundur();
  delay(2000);

  Serial.println("SEMUA MOTOR STOP");
  stopSemuaMotor();
  delay(2000);
}

// ===== FUNGSI =====
void semuaMotorMaju() {
  digitalWrite(D1_IN1, LOW);
  digitalWrite(D1_IN2, HIGH);
  digitalWrite(D1_IN3, LOW);
  digitalWrite(D1_IN4, HIGH);

  digitalWrite(D2_IN1, LOW);
  digitalWrite(D2_IN2, HIGH);
  digitalWrite(D2_IN3, HIGH);
  digitalWrite(D2_IN4, LOW);
}

void semuaMotorMundur() {
  digitalWrite(D1_IN1, HIGH);
  digitalWrite(D1_IN2, LOW);
  digitalWrite(D1_IN3, HIGH);
  digitalWrite(D1_IN4, LOW);

  digitalWrite(D2_IN1, HIGH);
  digitalWrite(D2_IN2, LOW);
  digitalWrite(D2_IN3, LOW);
  digitalWrite(D2_IN4, HIGH);
}

void stopSemuaMotor() {
  digitalWrite(D1_IN1, LOW);
  digitalWrite(D1_IN2, LOW);
  digitalWrite(D1_IN3, LOW);
  digitalWrite(D1_IN4, LOW);

  digitalWrite(D2_IN1, LOW);
  digitalWrite(D2_IN2, LOW);
  digitalWrite(D2_IN3, LOW);
  digitalWrite(D2_IN4, LOW);
}
Penjelasan Kode
- #define D1_IN1 13 hingga #define D1_IN4 10 digunakan untuk mendefinisikan pin kendali motor driver pertama agar mudah dipanggil dalam program
- #define D2_IN1 9 hingga #define D2_IN4 6 digunakan untuk mendefinisikan pin kendali motor driver kedua, dengan penyesuaian arah pada salah satu channel
- pinMode(…, OUTPUT); digunakan untuk mengatur seluruh pin yang terhubung ke motor driver sebagai keluaran
- semuaMotorMaju(); digunakan untuk menjalankan seluruh motor ke arah maju dengan kombinasi logika yang sesuai
- semuaMotorMundur(); digunakan untuk menjalankan seluruh motor ke arah mundur dengan kombinasi logika kebalikan dari arah maju
- stopSemuaMotor(); digunakan untuk menghentikan seluruh motor dengan mematikan semua pin kendali
- digitalWrite(…, HIGH atau LOW); digunakan untuk mengatur arah putaran motor melalui motor driver
Hasil Percobaan
Setelah program diunggah dan rangkaian terhubung dengan benar, sistem akan berjalan sesuai urutan yang telah ditentukan. Pada tahap pertama, seluruh motor akan bergerak maju secara bersamaan. Pergerakan ini menunjukkan bahwa Arduino berhasil mengirimkan sinyal kendali yang tepat ke kedua motor driver, termasuk penyesuaian arah motor yang memiliki orientasi terbalik.
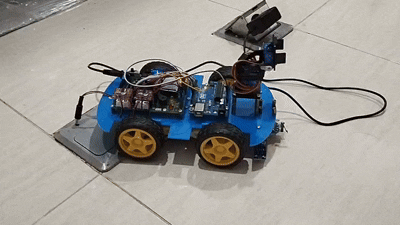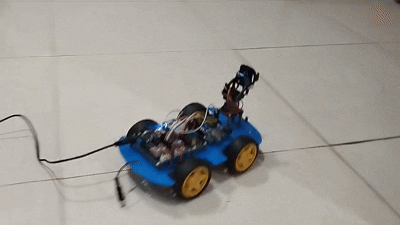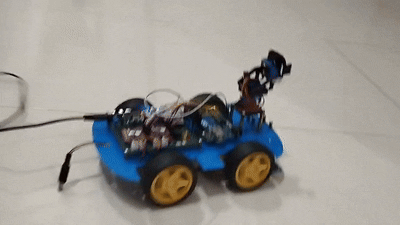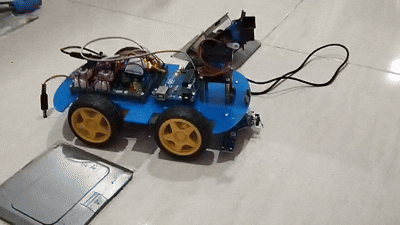
Gambar 2. Hasil Percobaan Menggerakan Motor
Setelah beberapa detik, semua motor akan berhenti sejenak. Kondisi ini menandakan bahwa perintah penghentian motor bekerja dengan baik dan sistem berada dalam keadaan aman. Selanjutnya, motor akan bergerak mundur dengan arah putaran yang berlawanan, tanpa perlu mengubah sambungan kabel.
Siklus maju, berhenti, dan mundur akan terus berulang selama Arduino mendapatkan catu daya. Percobaan ini membuktikan bahwa Arduino Uno mampu mengendalikan beberapa motor DC secara bersamaan dengan stabil dan menjadi dasar yang kuat untuk pengembangan robot bergerak yang lebih kompleks.

Tutorial Mengendalikan Motor DC Menggunakan Arduino Uno dan Motor Driver MX1508
Sobat Maker, pernah nggak sih lagi asik merekam video pakai robot atau drone, eh hasilnya malah goyang-goyang kayak jelly? Masalah... selengkapnya
RTC DS3231 merupakan sebuah jenis modul yang dapat menghasilkan waktu digital secara realtime dengan tambahan sebuah baterai tipe kancing... selengkapnya
Dulu kita sudah belajar untuk mengisi bootloader Arduino Uno ke IC Atmega328 juga, namun dengan jenis DIP (LIHAT DISINI).... selengkapnya
Potensiometer adalah salah satu jenis resistor yang nilai resistansinya dapat diatur sesuai dengan kebutuhan rangkaian elektronika ataupun kebutuhan pemakainya.... selengkapnya
Halo Sobat Maker! Kamu lagi cari proyek mekatronika dan IoT yang seru, praktis, dan kepake banget di dunia nyata? Membuat... selengkapnya
Sobat Maker, pernah nggak sih lagi asik-asiknya mandi tiba-tiba air di tandon habis? Atau sebaliknya, tandon malah meluap sampai air... selengkapnya

Oke sekarang kita akan belajar menyalakan LED dengan Blynk NodeMCU. Tentunya anda semua sudah menginstal aplikasi Blynk kan ya…... selengkapnya
Tombol adalah salah satu komponen input paling sederhana namun sangat penting dalam berbagai proyek elektronika. Dalam tutorial ini, kamu akan... selengkapnya
Hallo ketemu lagi dengan pembahasan sensor DHT11, kali ini kita akan menggunakannya pada NodemMCU. Nanti akan dibahas mengenai rangkaian... selengkapnya
Dalam menjalankan bisnis online tentu saja harus memperhatikan beberapa aspek agar bisnis kita berjalan dengan lancar. Sebagai contoh di... selengkapnya

Description: TP5100 is a double switch buck 8.4V, single cell 4. 2V lithium battery charge management chip. Its ultra-compact QFN16… selengkapnya
Rp 10.600
Spesifikasi : – 16×2 – Warna Biru – Tegangan kerja : 5v Digunakan untuk keperluan display project seperti Arduino, Raspberry,… selengkapnya
Rp 17.000
Features and Specs: Dual-Core, 32-bit ARM Cortex M0+ Processor Clocked at 48MHz (default), configurable max to 133MHz. Ready with USB… selengkapnya
Rp 82.900
Ini yang Seri SN – DS3231 I2C RTC Module khusus DS3231SN – Include Baterai – Module jam digital – Keperluan… selengkapnya
Rp 34.900
Buruan dibeli gan….barang murah-berkualitas SIAPA CEPAT DIA DAPAT Spesifikasi: LCD 1602 / 16×2 (16 karakter, 2 baris) merek QAPASS (cek… selengkapnya
Rp 24.500
Kabel Jumper Dupont Pelangi 10 cm.. male to female 1 lembar isi 40 kabel
Rp 9.000
ESP-WROOM-32 is Powered by Espressif’s most advanced SoC, the ESP-WROOM-32 features high performance, a wide range of peripherals, Wi-Fi and… selengkapnya
Rp 38.400
Kabel Jumper Dupont Pelangi 10 cm male to male 1 lembar = 40 kabel
Rp 13.000
Specifications: 1. supports sampling costs (KHz): 8/11.025/12/16/22.05/24/32/44.1/48 2. 24-bit DAC output, dynamic range aid: 90dB, SNR aid: 85dB 3. fully… selengkapnya
Rp 17.800
This is a set of transmitter and receiver in one of the photoelectric sensor. Detection distance can be adjusted according… selengkapnya
Rp 37.500Tutorial Mengendalikan Motor DC Menggunakan Arduino Uno dan Motor Driver MX1508
Kategori
Artikel Terkait
-
 Bikin Sistem Parkir Otomatis dengan Penghitung Kendaraan dan Indikator Slot Kosong
-
 Rancang Sistem Pendeteksi Kebakaran dengan Kipas Otomatis dan Alarm Peringatan
-
 Bikin Alat Monitoring Konsumsi Listrik Rumah Secara Real-Time Berbasis ESP32
-
 Bikin Sistem Keamanan Pintu Berbasis RFID dengan Notifikasi Telegram
-
 Rancang Sistem Penyiram Tanaman Otomatis Berbasis ESP32 dengan Monitoring Smartphone


Saat ini belum tersedia komentar.