 Whatsapp
● online
- Modul Sensor Tegangan AC Bolak balik 220V Listrik
- Kabel Jumper Dupont Pelangi 30 cm female to Female
- Kapton Tape Polymide Film 50mm Polimida 50 mm Isol
- MP3 TF 16P Alternatif DFPlayer mini MP3 Player Ard
- Motor servo MG996R TowerPro Metal Gear
- TP5100 4.2v 8.4v 1S 2S Single / Double Cell Lithiu
- Water Level sensor ketinggian air - deteksi air
- Kabel Jumper Arduino Dupont 20 cm Female to Male P
- Selamat Datang di Indomaker ❯ Silahkan pesan produk sesuai kebutuhan anda, kami siap melayani.
- Selamat Datang di Indomaker ❯ Silahkan pesan produk sesuai kebutuhan anda, kami siap melayani.
Tutorial Menggerakan Motor dengan Raspberry Pi
Motor jadi salah satu komponen elektronik yang seru buat kita pelajari, dengan motor kita bahkan bisa buat mobil mainan yang bisa bergerak leluasa. Tapi motor nggak bisa langsung dikendalikan lewat pin GPIO di Raspberry Pi, soalnya motor butuh suplai daya variabel (biasanya 5 volt) yang lebih besar dari kemampuan GPIO. Jadi, kamu harus kasih daya terpisah. Untuk itu, kita bisa pakai motor driver board supaya Raspberry Pi bisa mengontrol motor dengan aman.
Di panduan ini, kamu akan belajar cara mengontrol empat motor dari Raspberry Pi pakai bahasa Python, namun sebelum bisa mengendalikan keempat roda, kita juga perlu mengecek satu-persatu bagian motornya.
H-Bridge
 Gambar 1. Schematic dari H-Bridge
Motor bisa jalan maju atau mundur, tergantung arah aliran arus listriknya. Tapi masa iya harus bolak-balik pasang kabel setiap mau ganti arah putaran motor? Ribet, kan?
Nah, karena itulah motor driver biasanya sudah punya H-bridge. H-bridge adalah rangkaian yang pakai 4 transistor buat ngatur arah arus secara digital, jadi kamu tinggal kontrol dari kode, gak perlu sentuh kabel.
Biasanya, di dalam H-bridge juga ada flyback diode. Fungsinya adalah mencegah lonjakan tegangan balik yang bisa muncul waktu motor dimatikan tapi masih berputar, supaya gak merusak komponen elektronik lainnya.
Alat dan Bahan yang Diperlukan
Untuk menjalankan proyek ini, berikut yang kamu butuhkan:
- Raspberry Pi Trainer Kit v2
- Motor driver mx1508
- Motor
- Baterai
- Ban mobil mainan
- Kabel jumper
- Software:
- MobaXterm (untuk remote terminal)
- Notepad++ (untuk menulis skrip Python)
Wiring Rangkaian Percobaan Motor
Susun rangkaian dengan panduan seperti ini:
- Pin + MX1508 ke 5V
- Pin – MX1508 ke GND
- Pin A1 ke GPIO 17
- Pin A2 ke GPIO 27
- Pin B1 ke GPIO 22
- Pin B2 ke GPIO 23
- Pin A1 ke GPIO 4
- Pin A2 ke GPIO 24
- Pin B1 ke GPIO 5
- Pin B2 ke GPIO 6

Gambar 2. Wiring Rangkaian Motor Driver dan Raspberry Pi
Menulis Program Motor Driver
Setelah semua komponen terpasang, buka Notepad++ dan buat file Python baru. Tulis kode berikut dan simpan file dengan nama cek motor.py :
import RPi.GPIO as GPIO
import time

IN1 = 17 #ganti gpio untuk pengecekan
IN2 = 27 #ganti gpio untuk pengecekan

GPIO.setmode(GPIO.BCM)
GPIO.setup(IN1, GPIO.OUT)
GPIO.setup(IN2, GPIO.OUT)

def motor_forward():
    GPIO.output(IN1, GPIO.HIGH)
    GPIO.output(IN2, GPIO.LOW)

def motor_backward():
    GPIO.output(IN1, GPIO.LOW)
    GPIO.output(IN2, GPIO.HIGH)

def motor_stop():
    GPIO.output(IN1, GPIO.LOW)
    GPIO.output(IN2, GPIO.LOW)

try:
    print("Cek motor maju...")
    motor_forward()
    time.sleep(2)

    print("Cek motor mundur...")
    motor_backward()
    time.sleep(2)

    print("Berhenti")
    motor_stop()

except KeyboardInterrupt:
    print("Dihentikan oleh user.")

finally:
    GPIO.cleanup()
Kamu bisa ganti tiap GPIO untuk cek satu persatu channel dan motor, pastikan tiap motor dapat bergerak dan tidak berlawanan arah dari yang diharapkan. Dengan kode ini motor akan bergerak maju selama 2 detik, kemudian bergerak mundur 2 detik dan berhenti.
Apabila sudah di pastikan seluruh motor berfungsi dengan baik, maka kita bisa melanjutkan ke kode selanjutnya, pastikan jangan lupa simpan file dengan nama motor.py
import RPi.GPIO as GPIO
import time

# GPIO Pin setup
motor_pins = {
    "kiri_depan": (17, 27),
    "kiri_belakang": (22, 23),
    "kanan_depan": (4, 24),
    "kanan_belakang": (5, 6)
}

GPIO.setmode(GPIO.BCM)
GPIO.setwarnings(False)

for pin_pair in motor_pins.values():
    GPIO.setup(pin_pair[0], GPIO.OUT)
    GPIO.setup(pin_pair[1], GPIO.OUT)

def maju_motor(pin1, pin2):
    GPIO.output(pin1, GPIO.HIGH)
    GPIO.output(pin2, GPIO.LOW)

def maju_semua():
    for motor, (pin1, pin2) in motor_pins.items():
        maju_motor(pin1, pin2)
        print(f"{motor} maju")

try:
    print("Semua motor maju terus...")
    maju_semua()

    while True:
        time.sleep(1)

except KeyboardInterrupt:
    print("Berhenti oleh user.")
    GPIO.cleanup()
Penjelasan kode
motor_pins = {...}menyimpan pin GPIO untuk masing-masing motor.GPIO.setmode(GPIO.BCM)memilih penomoran pin berdasarkan BCM.GPIO.setup(..., GPIO.OUT)mengatur semua pin sebagai output.maju_motor()mengaktifkan satu motor untuk bergerak maju.maju_semua()menjalankan semua motor ke arah maju.while Truemenjaga motor tetap menyala.KeyboardInterruptmenangani saat pengguna menekan Ctrl + C.GPIO.cleanup()membersihkan konfigurasi GPIO.
Apa yang akan terjadi?

Saat program dijalankan, Raspberry Pi akan mengatur pin GPIO untuk mengontrol empat motor. Semua motor akan bergerak maju secara bersamaan dan terus berputar karena berada dalam loop tak terbatas. Motor baru akan berhenti apabila menekan Ctrl + C pada terminal, program akan berhenti dan semua pin GPIO akan dimatikan dengan aman. Ini menciptakan gerakan maju otomatis untuk mobil robot berbasis Raspberry Pi.

Tutorial Menggerakan Motor dengan Raspberry Pi
Melanjutkan tutorial dari postingan sebelumnya tentang cara memulai menggunakan telegram pada NodeMCU, kali kita akan membahas cara membuat notifikasinya... selengkapnya
Raspberry Pi tidak hanya bisa menyalakan LED atau membaca tombol, tapi juga bisa menghasilkan suara menggunakan komponen bernama buzzer. Buzzer... selengkapnya
Pada artikel ini akan membahas bagaimana cara menangani motor stepper dan uln2003 tentunya masih menggunakan Arduino sebagai kontrolernya. Stepper... selengkapnya
Salah satu fitur paling menarik dari Raspberry Pi adalah deretan pin GPIO (General-Purpose Input/Output) yang terletak di sepanjang sisi atas... selengkapnya
LCD atau Liquid Crystal Display adalah perangkat yang berfungsi sebagai media penampil dengan memanfaatkan kristal cair sebagai objek penampil utama.... selengkapnya
Pada postingan sebelumnya sudah membahas tentang kontrol relay menggunakan Arduino di sini. Nah untuk kali ini saya akan membahasnya... selengkapnya
Oke pada artikel kali ini membahas telegram kembali menggunakan sensor DHT untuk mendeteksi suhu dan kelembaban. Jadi nanti akan... selengkapnya
Oke kali ini akan membahas seputar sensor fingerprint, dimana fungsi dari fingerprint ini adalah sebagai validasi data identitas dengan... selengkapnya
SMS gateway merupakan layanan yang berguna untuk meneruskan pesan ke jaringan seluler lain... selengkapnya
Panel P10 LED Matrix merupakan sebuah display berisi kumpulan led-led yang disusun secara matrix. Fungsinya untuk menampilkan informasi berupa... selengkapnya
Case patern: Solid Warna : Merah dan Hijau Current: 10-20 mA Diameter: 3mm
Rp 300
Warna : biru dan merah Bahan Alumunium 25T include baut 2 pcs
Rp 8.750
Ini yang Seri SN – DS3231 I2C RTC Module khusus DS3231SN – Include Baterai – Module jam digital – Keperluan… selengkapnya
Rp 34.900
Compatibility: USB v2.0 standard Interface: Network: USB Series: RS-485 Port: an independent RS-485 Connector: Network: USB type A connector Series:… selengkapnya
Rp 38.800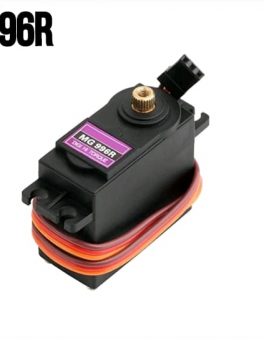
Putaran = 180º Specifications • Weight: 55 g • Dimension: 40.7 x 19.7 x 42.9 mm approx. • Stall torque:… selengkapnya
Rp 36.400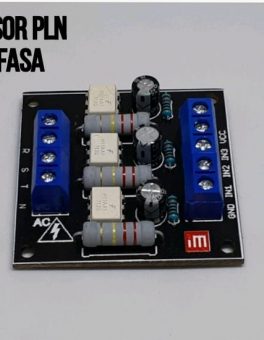
Modul sensor tegangan AC bolak balik 3 fasa ini menggunakan optocoupler sehingga tegangan input (AC) tidak akan mengganggu/membahayakan tegangan output… selengkapnya
Rp 57.000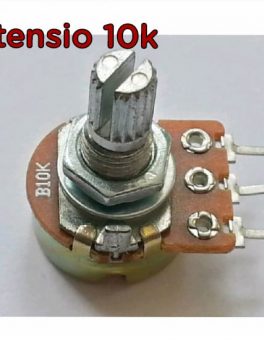
POTENSIOMETER LINEAR MONO 10K ohm
Rp 1.900
Kabel Jumper Dupont Pelangi 30cm Male to Female 1 lembar = 40 kabel
Rp 13.500
Product Name: Tactile Switch; Material: Metal, Plastic Package Content: 30 Pcs x Tactile Switch; Main Color: Black, Silver Tone Total… selengkapnya
Rp 400
Bagaimana jika mikrokontroler yang anda gunakan tidak memiliki port ADC. atau anda masih kurang dengan spesifikasi resolusi ADC yang disediakan… selengkapnya
Rp 65.000Tutorial Menggerakan Motor dengan Raspberry Pi
Kategori
Artikel Terkait
-
 Cara Bikin Sistem Monitoring Getaran Gempa dan Stabilitas Kemiringan Pakai ESP32 dan MPU 6050
-
 Cara Bikin Sistem Monitoring Kelembapan Tanah Berbasis Arduino Uno dan Sensor YL69
-
 Bikin Sistem Monitor Volume Air Tandon Otomatis Pakai Arduino Uno dan Sensor Ultrasonik
-
 Bikin Smart Medicine Box Otomatis Pakai Arduino Nano dan Sensor Suhu DHT11
-
 Bikin Sensor Parkir Otomatis Pakai Arduino Uno dan HC SR04


Saat ini belum tersedia komentar.