 Whatsapp
● online
- 10X RESISTOR 1K 1KOHM 1/4W 1% METAL FILM....
- Kabel Jumper 10cm Dupont Pelangi 10 cm Male to Mal....
- LCD CHARACTER 16X2 1602 5V GREEN HIJAU BACKLIGHT M....
- Dual Volt Amp Meter Digital Ampere Meter Voltmeter....
- E18-D80NK Infrared Obstacle Avoidance Sensor Proxi....
- Raspberry Pi 4 Model B 4GB Original UK E14 Raspi 4....
- Motor servo MG996R TowerPro Metal Gear....
- Kabel Jumper arduino Dupont Pelangi 30 cm Male to ....
- Selamat Datang di Indomaker ❯ Silahkan pesan produk sesuai kebutuhan anda, kami siap melayani.
- Selamat Datang di Indomaker ❯ Silahkan pesan produk sesuai kebutuhan anda, kami siap melayani.
Jaga Kolam Ikan Tetap Stabil Pakai Arduino dan PID Biar Ikan Makin Happy
Halo Sobat Maker! Teman-teman pernah ngerasa ribet gak sih kalau harus bolak-balik ngecek ketinggian air kolam ikan secara manual? Apalagi kalau cuaca lagi panas banget, penguapan air bisa bikin volume kolam drop drastis. Kalau telat ngisi, risikonya fatal banget: kadar oksigen berkurang, suhu air jadi nggak stabil, dan konsentrasi amonia hasil sisa metabolisme ikan bisa meningkat tajam. Kalau sudah begini, ikan bisa stres, sakit, bahkan mati massal. Duh, jangan sampai deh!
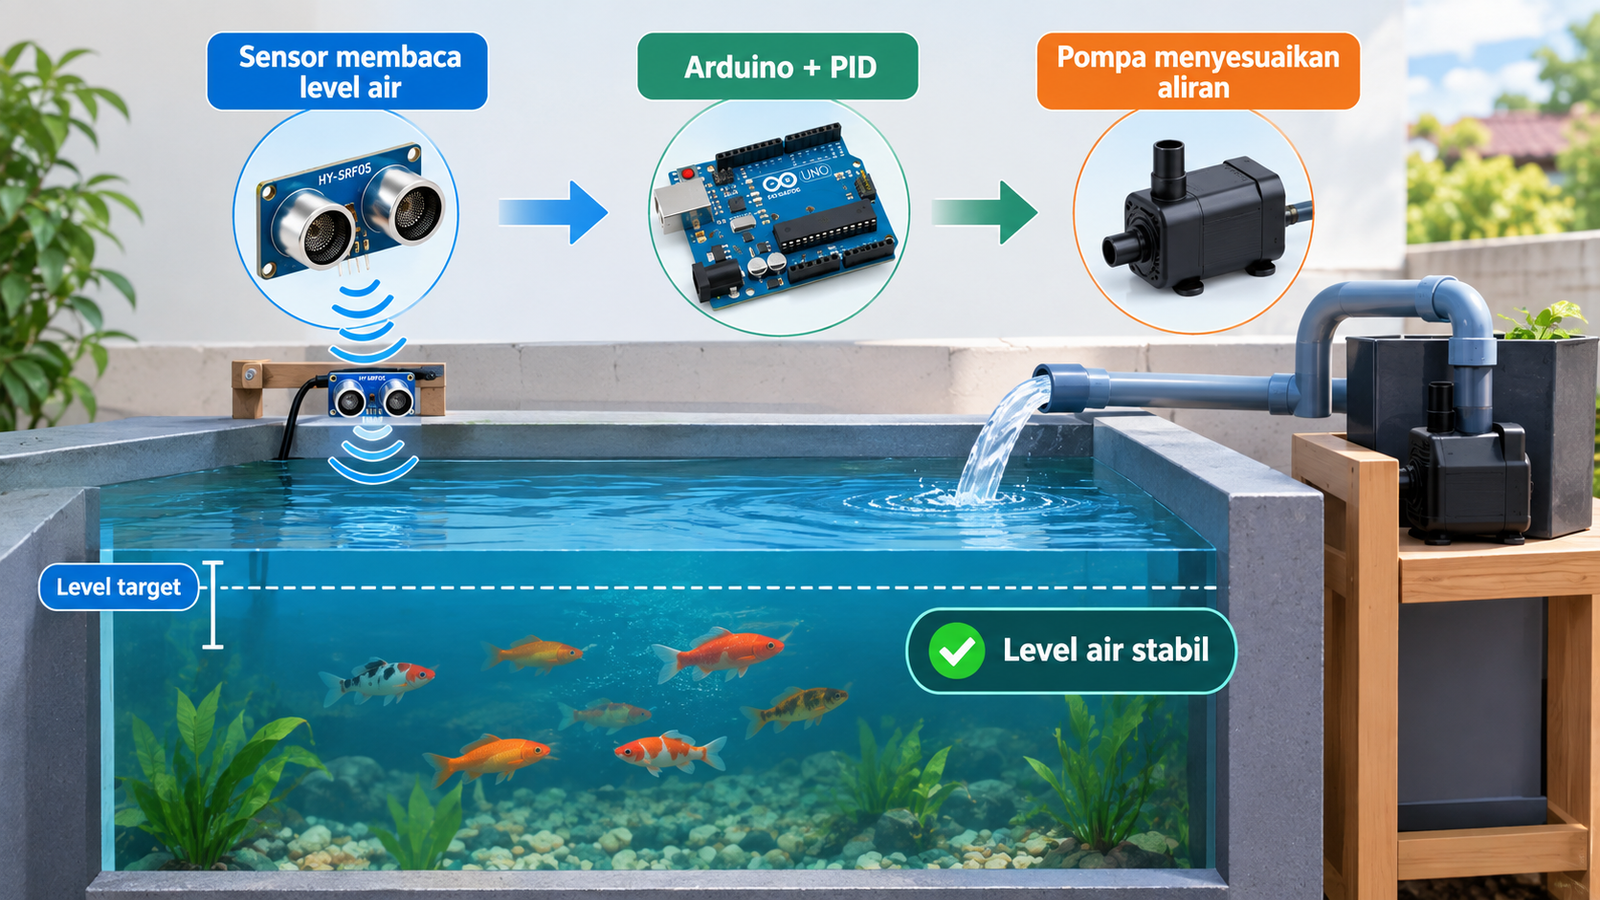
Nah, buat kalian yang pengen budidaya ikannya naik level dan anti-ribet, kita bisa bikin Sistem Pengendalian Ketinggian Air yang cerdas. Kita nggak cuma pakai sensor nyala-mati biasa, tapi kita bakal pakai “otak” Arduino Uno dan algoritma PID. Tujuannya? Biar ketinggian air tetap stabil di titik ideal secara otomatis dan real-time. Ikan pun bakal makin happy karena lingkungan hidupnya konsisten terus!
Kenapa Harus PID? Biar Pompa Gak “Kaget” & Lebih Sat-Set!
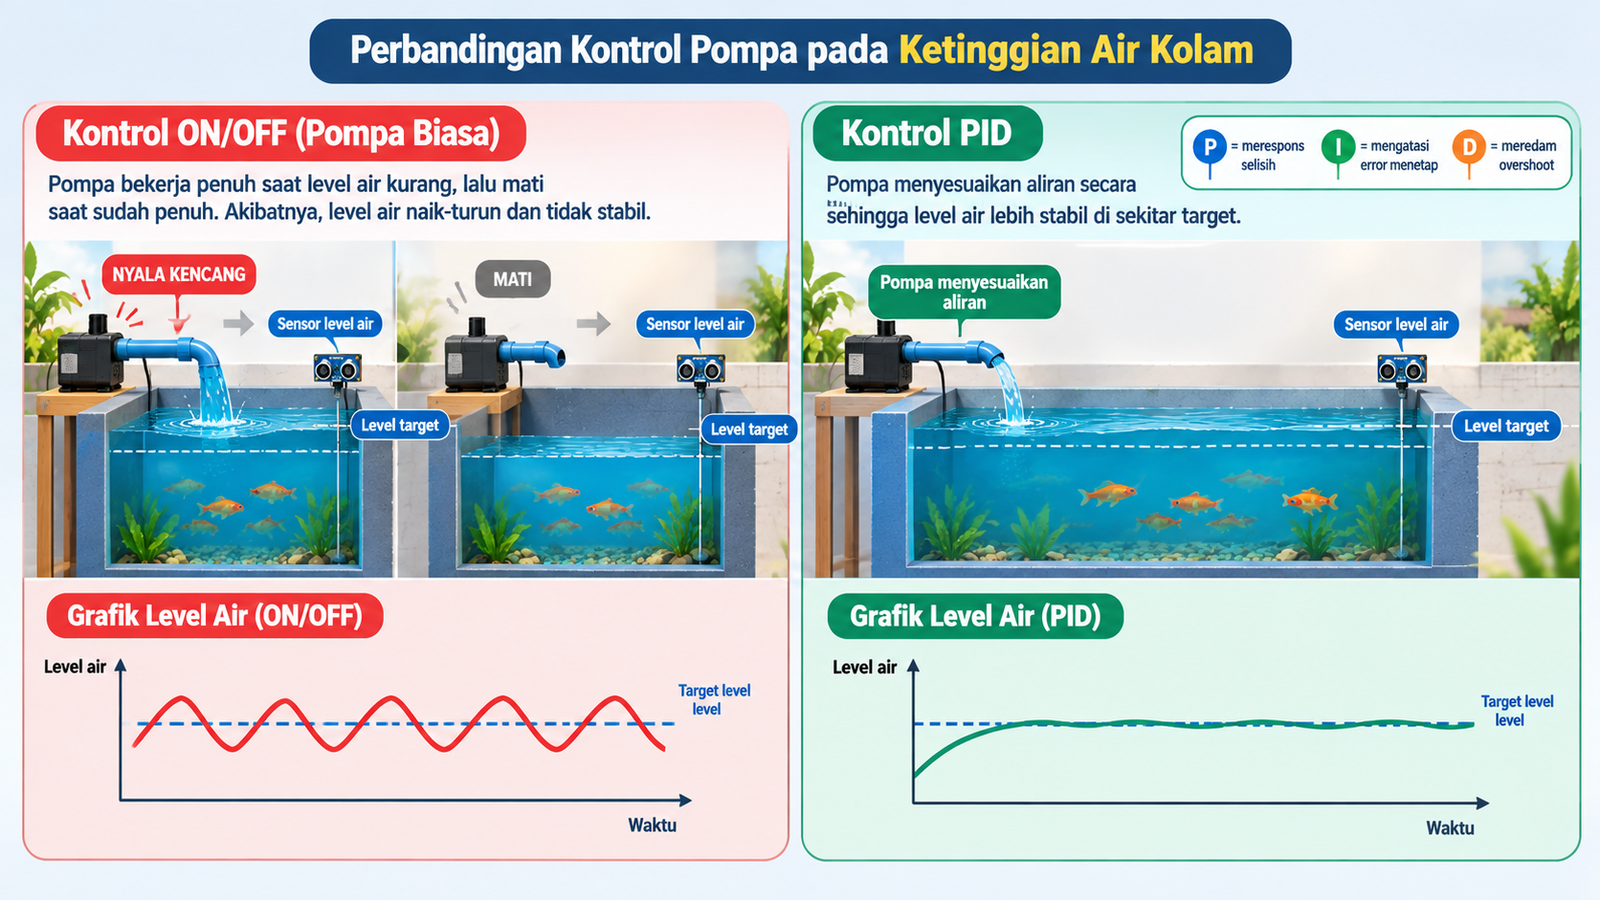
Mungkin teman-teman mikir, “Kenapa nggak pakai saklar pelampung atau sensor on/off biasa aja?”. Masalahnya, kontrol biasa sering bikin pompa bekerja kasar—sebentar nyala kencang, sebentar mati. Ini bisa bikin pompa cepat rusak dan level air nggak presisi. Dengan algoritma PID (Proportional-Integral-Derivative), respon sistem jadi jauh lebih halus:
- Proportional (P): Ini adalah respon gercep. Dia melihat seberapa jauh selisih air sekarang dengan target. Makin jauh selisihnya, pompa bakal lari makin kencang.
- Integral (I): Tugasnya menghapus “dosa” masa lalu alias steady-state error. Kalau air cuma kurang dikit tapi nggak sampai-sampai ke target, komponen I bakal pelan-pelan menambah tenaga sampai tepat di titik yang kita mau.
- Derivative (D): Ini adalah sang peramal. Dia melihat laju perubahan air dan bakal “ngerem” pompa sebelum airnya kelewat batas (overshoot).
Hasilnya? Pengendalian air jadi super presisi, stabil, dan nggak pakai drama air tumpah-tumpah atau pompa yang nyala-mati mendadak.
Alat dan Bahan Anti-Gagal
Berdasarkan spesifikasi teknis dari riset sistem ini, Sobat Maker perlu menyiapkan komponen berikut. Perlu diperhatikan, sistem ini dirancang tangguh dengan dua jalur aktuasi (isi dan buang) agar level air benar-benar terjaga.
| Komponen | Jumlah | Keterangan |
| Arduino Uno | 1 buah | Otak utama untuk memproses algoritma PID. |
| Pompa DC 5V | 2 buah | Digunakan sebagai pompa pengisi (ISI) dan pembuang (BUANG). |
| Selang Pompa | Secukupnya | Jalur aliran air masuk dan keluar kolam. |
| Potensiometer | 1 buah | Input untuk mengatur setpoint ketinggian air (target). |
| Sensor Ultrasonik HY-SRF05 | 1 buah | Sensor pengukur jarak air dengan akurasi tinggi. |
| MOSFET IRLZ44N | 2 buah | Driver saklar elektronik untuk mengontrol daya pompa. |
| Resistor 220 Ohm | 2 buah | Pelindung arus untuk jalur gate MOSFET. |
| Resistor 10k Ohm | 2 buah | Resistor pull-down agar sinyal kontrol stabil. |
| Dioda 1N4007 | 2 buah | Pengaman arus balik (flyback) dari motor pompa. |
| Kabel Jumper | Secukupnya | Penghubung antar komponen di sirkuit. |
Skematik Rangkaian Jalur Sat-Set Gak Pake Ribet
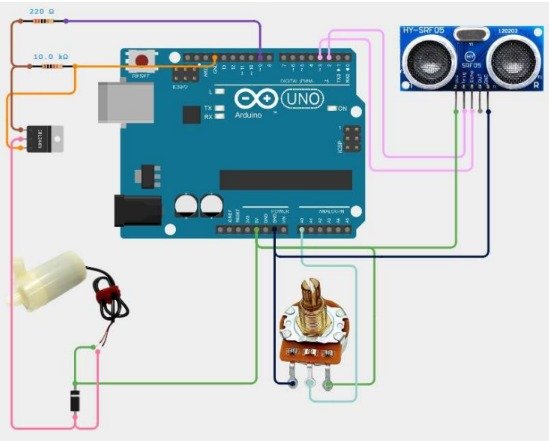
Menyusun rangkaiannya sebenarnya cukup straightforward. Arduino Uno akan membaca nilai target dari Potensiometer melalui Pin A0. Untuk “mata” sistem, sensor HY-SRF05 dipasang dengan pin Trig ke Pin 2 dan Echo ke Pin 3.
Nah, karena kita pakai dua pompa (isi dan buang), kita butuh MOSFET IRLZ44N sebagai driver-nya. Pin 9 pada Arduino digunakan sebagai output PWM untuk mengendalikan kecepatan pompa pengisi via MOSFET. Pastikan pasang dioda 1N4007 secara paralel pada beban motor pompa supaya Arduino kamu nggak kena noise atau lonjakan listrik balik.
Konsep kendali presisi seperti ini sebenarnya mirip banget sama proyek IoT lainnya, lho. Kalau tertarik belajar kontrol cahaya yang halus, kamu bisa cek cara bikin lampu belajar pintar pakai PID Arduino biar mata nggak gampang lelah pas lagi ngoding.
Sensor HY-SRF05 vs HC-SR04: Kenapa HY-SRF05 Lebih Pro?
Banyak maker pemula pakai HC-SR04 karena harganya miring, tapi untuk sistem PID yang butuh data akurat, HY-SRF05 adalah pilihan mutlak. Ini alasannya:
- Akurasi Mantap: Kesalahan absolut HY-SRF05 cuma 0,20 cm, lebih presisi dibanding HC-SR04 yang ada di angka 0,233 cm.
- Jangkauan Lebih Luas: Bisa baca sampai 450 cm (HC-SR04 cuma sampai 400 cm).
- Sinyal Stabil: HY-SRF05 punya gangguan fluktuasi (jitter) yang sangat minim. Kalau sensornya “goyang-goyang” bacaannya, algoritma PID bakal bingung dan bikin pompa nyala-mati nggak jelas (bikin boros listrik dan hardware cepat rusak).
Logika Program Biar Sistem Gak “Mabuk” & Tetap Presisi
Sistem ini berjalan dengan prinsip closed-loop feedback. Secara teknis, Arduino melakukan siklus: Baca Sensor -> Bandingkan dengan Target -> Hitung PID -> Gerakkan Pompa. Tapi ada beberapa fitur “Pro” di dalam kodenya:
- Median & Low-pass Filter: Biar data sensor nggak “lompat-lompat” karena riak air, kita ambil nilai tengahnya (median) lalu dihaluskan lagi.
- Hysteresis: Ini biar pompa nggak “galau” atau bergetar saat air pas di titik target. Ada sedikit toleransi (threshold) biar pompa nggak nyala-mati terlalu sering.
- Anti-Windup: Fitur ini penting banget biar hitungan Integral nggak numpuk sampai berlebihan (over-accumulate) yang bisa bikin sistem “mabuk” dan overshoot parah.
- Watchdog Timer (WDT): Fitur keamanan yang otomatis me-reset Arduino kalau tiba-tiba program freeze atau crash gara-gara gangguan listrik (noise).
Full Script Arduino (Copy-Paste Ready!)
Berikut adalah kode lengkapnya. Perhatikan bagian computePID dan getMedian yang bikin sistem ini jauh lebih stabil dibanding kontrol biasa.
#include <avr/wdt.h>

// ================================================================
// KONFIGURASI PIN
// ================================================================
#define TRIG_PIN 2
#define ECHO_PIN 3
#define POT_PIN A0
#define PUMP_PIN 9

// ================================================================
// KONFIGURASI SISTEM
// ================================================================
#define TINGGI_GALON 14.0
#define MIN_PWM 60
#define TURN_ON_THRESHOLD 1.5

// ================================================================
// VARIABEL PID
// ================================================================
double Setpoint, Input, Output;

double Kp = 40.0;
double Ki = 0.5;
double Kd = 1.0;

// Variabel tambahan untuk PID manual
double lastInput = 0;
double integralTerm = 0;
unsigned long lastPIDTime = 0;

// ================================================================
// VARIABEL FILTER & SENSOR
// ================================================================
double filteredLevel = 0;
int rawDistance = 0;
bool pumpRunning = false;
unsigned long lastPrintTime = 0;


// ================================================================
// SETUP
// ================================================================
void setup() {

  // Konfigurasi Watchdog Timer
  MCUSR &= ~(1 << WDRF);
  wdt_disable();
  wdt_enable(WDTO_2S);

  Serial.begin(115200);

  // Cek apakah terjadi reset akibat watchdog
  if (MCUSR & (1 << WDRF)) {

    Serial.println(
      "!!! RESET OTOMATIS (TERDETEKSI NOISE/CRASH) !!!"
    );

    MCUSR &= ~(1 << WDRF);

  } else {

    Serial.println(
      "Sistem PID MANUAL (TANPA LIBRARY) + WDT Siap!"
    );
  }

  // Konfigurasi pin
  pinMode(TRIG_PIN, OUTPUT);
  pinMode(ECHO_PIN, INPUT);
  pinMode(PUMP_PIN, OUTPUT);

  // Pembacaan awal level air
  filteredLevel = getWaterLevel();
  Input = filteredLevel;

  Setpoint = 0;
}


// ================================================================
// LOOP UTAMA
// ================================================================
void loop() {

  // Reset watchdog agar Arduino tetap berjalan
  wdt_reset();


  // ==============================================================
  // 1. BACA SENSOR & LOW-PASS FILTER
  // ==============================================================
  double rawLevel = getWaterLevel();

  filteredLevel =
    (0.3 * rawLevel) +
    ((1.0 - 0.3) * filteredLevel);

  Input = filteredLevel;


  // ==============================================================
  // 2. BACA POTENSIOMETER UNTUK SETPOINT
  // ==============================================================
  long potSum = 0;

  for (int i = 0; i < 10; i++) {
    potSum += analogRead(POT_PIN);
  }

  int targetCm =
    map(
      potSum / 10,
      0,
      1023,
      0,
      14
    );

  Setpoint = (double)targetCm;


  // ==============================================================
  // 3. LOGIKA KENDALI POMPA
  //    PID + HISTERESIS
  // ==============================================================
  if (pumpRunning) {

    if (Input >= Setpoint || Output <= 5) {

      pumpRunning = false;

      // Reset integral untuk mencegah wind-up
      integralTerm = 0;

      Output = 0;
    }

  } else {

    if (Input <= (Setpoint - TURN_ON_THRESHOLD)) {
      pumpRunning = true;
    }
  }


  // ==============================================================
  // 4. HITUNG PID MANUAL
  // ==============================================================
  computePID();


  // ==============================================================
  // 5. MAPPING OUTPUT PID KE PWM
  // ==============================================================
  int actualPWM = 0;

  if (pumpRunning) {

    int outVal = (int)Output;

    if (outVal > 0) {

      actualPWM =
        map(
          outVal,
          1,
          255,
          MIN_PWM,
          255
        );

      if (actualPWM > 255) {
        actualPWM = 255;
      }

      if (actualPWM < MIN_PWM) {
        actualPWM = MIN_PWM;
      }

    } else {

      actualPWM = 0;
    }

  } else {

    actualPWM = 0;
  }

  // Kirim PWM ke pompa
  analogWrite(PUMP_PIN, actualPWM);


  // ==============================================================
  // 6. MONITORING SERIAL
  // ==============================================================
  if (millis() - lastPrintTime >= 1000) {

    Serial.print("SP:");
    Serial.print(Setpoint);

    Serial.print(" | Lvl:");
    Serial.print(Input);

    Serial.print(" | Err:");
    Serial.print(Setpoint - Input);

    Serial.print(" | Out:");
    Serial.print((int)Output);

    Serial.print(" | Jrk:");
    Serial.print(rawDistance);

    Serial.print("cm | PWM:");
    Serial.print(actualPWM);

    Serial.print(" | Stat:");
    Serial.println(
      pumpRunning ? "ON" : "OFF"
    );

    lastPrintTime = millis();
  }


  delay(50);
}


// ================================================================
// FUNGSI PID MANUAL DENGAN ANTI-WINDUP
// ================================================================
void computePID() {

  unsigned long now = millis();

  double timeChange =
    (now - lastPIDTime);


  // Jalankan PID setiap minimal 100 ms
  if (timeChange >= 100) {

    double error =
      Setpoint - Input;


    // ------------------------------------------------------------
    // PROPORTIONAL
    // ------------------------------------------------------------
    double P =
      Kp * error;


    // ------------------------------------------------------------
    // INTEGRAL
    // ------------------------------------------------------------
    integralTerm +=
      (Ki * error * timeChange / 1000.0);


    // ------------------------------------------------------------
    // ANTI-WINDUP
    // ------------------------------------------------------------
    if (integralTerm > 255) {
      integralTerm = 255;
    }

    if (integralTerm < 0) {
      integralTerm = 0;
    }


    // ------------------------------------------------------------
    // DERIVATIVE
    // ------------------------------------------------------------
    double dInput =
      (Input - lastInput);

    double D =
      Kd *
      (dInput / (timeChange / 1000.0));


    // ------------------------------------------------------------
    // OUTPUT PID
    // ------------------------------------------------------------
    Output =
      P +
      integralTerm -
      D;


    // ------------------------------------------------------------
    // CLAMPING OUTPUT PWM
    // ------------------------------------------------------------
    if (Output > 255) {
      Output = 255;
    }

    if (Output < 0) {
      Output = 0;
    }


    // Simpan nilai untuk perhitungan berikutnya
    lastInput = Input;
    lastPIDTime = now;
  }
}


// ================================================================
// FUNGSI BACA SENSOR DENGAN MEDIAN FILTER
// ================================================================
double getWaterLevel() {

  int distances[3];
  int validCount = 0;


  // Ambil 3 sampel sensor
  for (int i = 0; i < 3; i++) {

    digitalWrite(TRIG_PIN, LOW);
    delayMicroseconds(2);

    digitalWrite(TRIG_PIN, HIGH);
    delayMicroseconds(10);

    digitalWrite(TRIG_PIN, LOW);


    long duration =
      pulseIn(
        ECHO_PIN,
        HIGH,
        25000
      );


    if (duration > 0) {

      distances[validCount++] =
        duration * 0.034 / 2;
    }


    delay(5);
  }


  // Jika tidak ada data valid,
  // gunakan data jarak sebelumnya
  if (validCount == 0) {

    return TINGGI_GALON - rawDistance;
  }


  // Cari nilai median
  int medianDist =
    getMedian(
      distances,
      validCount
    );


  // Tolak perubahan jarak yang terlalu besar
  if (
    abs(medianDist - rawDistance) > 2 &&
    rawDistance > 0
  ) {

    return TINGGI_GALON - rawDistance;
  }


  // Simpan jarak terbaru
  rawDistance = medianDist;


  // Hitung level air
  double level =
    TINGGI_GALON - rawDistance;


  // Batasi level agar tidak melebihi tinggi galon
  if (level > TINGGI_GALON) {
    level = TINGGI_GALON;
  }

  if (level < 0) {
    level = 0;
  }


  return level;
}


// ================================================================
// FUNGSI MENCARI NILAI MEDIAN
// ================================================================
int getMedian(int arr[], int size) {

  for (int i = 0; i < size - 1; i++) {

    for (int j = i + 1; j < size; j++) {

      if (arr[i] > arr[j]) {

        int temp = arr[i];

        arr[i] = arr[j];
        arr[j] = temp;
      }
    }
  }


  return arr[size / 2];
}
Hasil Akhir Ikan Happy, Owner Santuy
Dengan menerapkan Sistem Pengendalian Ketinggian Air berbasis PID ini, Sobat Maker sudah melakukan langkah besar untuk efisiensi budidaya. Sistem ini terbukti mampu menjaga ketinggian air sangat dekat dengan target, merespon gangguan dengan halus, dan yang paling penting: menghilangkan kesalahan menetap (steady-state error).
Selain bikin ikan makin sehat karena kondisi kolam yang stabil, kamu juga bisa menghemat energi listrik dan bikin pompa lebih awet. Jadi nggak perlu lagi was-was setiap ninggalin kolam. Gimana, tertarik buat coba? Yuk, saatnya bikin kolam kamu makin pintar dan sat-set!

Jaga Kolam Ikan Tetap Stabil Pakai Arduino dan PID Biar Ikan Makin Happy
Semangat pagi semua, kali ini kita akan belajar mengenai penggunaan LCD pada Arduino tanpa module I2C. Kenapa perlu belajar... selengkapnya
Seperti yang kita ketahui, Raspberry Pi merupakan komputer mini yang powerful karena dengan ukurannya yang kecil tetapi bisa berfungsi layaknya... selengkapnya
Pada penggunaan mesin CNC router salah satu kegunaanya adalah dapat membuat layout atau jalur PCB. Cara penggunaanya kita memerlukan... selengkapnya
Android merupakan sistem operasi untuk perangkat seluler dengan pengguna terbesar di dunia termasuk di Indonesia, dengan market share 90%... selengkapnya

MP3 DFPlayer merupakan sebuah modul elektronik yang berfungsi untuk memainkan sebuah suara yang filenya berketensi MP3. Seperti memutar sebuah... selengkapnya
Sensor PIR bisa digunakan untuk mendeteksi gerakan manusia dan mengirimkan sinyal ke Raspberry Pi 5. Jika ditambahkan buzzer, rangkaian sederhana... selengkapnya
Software dari keluarga adobe, yaitu salah satunya Adobe Photoshop. Adobe Photoshop ini di ciptakan secara multi fungsi, mulai untuk... selengkapnya

Arduino Pro Micro adalah jenis arduino yang berukuran kecil, ukuranya hampir sama seperti Arduino Pro Mini. Secara fungsi dan... selengkapnya
Oke kali ini akan membahas seputar sensor fingerprint, dimana fungsi dari fingerprint ini adalah sebagai validasi data identitas dengan... selengkapnya
Pada kesempatan kali ini kita akan belajar bersama mengenai 7 segment. Berbeda dengan tutorial sebelumnya yang membahas 1 digit... selengkapnya
POTENSIOMETER LINEAR MONO 10K ohm
Rp 1.900
1 X LDR Sensor 5mm Cahaya 5528 Light Dependent Resistor LDR
Rp 4.000
Features: Brand new and high quality. Control the speed of a DC motor with this controller. High efficiency, high torque,… selengkapnya
Rp 25.400
Kinerja Produk: Warnanya coklat (amber), Goldfinger tape sticky baik, patuh, suhu tinggi, pelarut, tidak ada rembesan timah dan tidak ada… selengkapnya
Rp 11.900
Kabel Jumper Dupont Pelangi 30cm Male to Female 1 lembar = 40 kabel
Rp 13.500
Kabel Jumper Dupont Pelangi 10 cm.. male to female 1 lembar isi 40 kabel
Rp 9.000
12A 300W DC Buck Step Down Converter CC CV Driver LED charge Battery Spesifikasi: Input Voltage: 5-40V Output Voltage: 1.2-35V… selengkapnya
Rp 39.400
Compatibility: USB v2.0 standard Interface: Network: USB Series: RS-485 Port: an independent RS-485 Connector: Network: USB type A connector Series:… selengkapnya
Rp 38.800
Penurun tegangan DC-DC ekonomis yang bisa distel tegangan output nya. Cocok untuk pemasangan variasi mobil dan sepeda motor, dijadikan charger… selengkapnya
Rp 9.000
ESP-WROOM-32 is Powered by Espressif’s most advanced SoC, the ESP-WROOM-32 features high performance, a wide range of peripherals, Wi-Fi and… selengkapnya
Rp 38.400Jaga Kolam Ikan Tetap Stabil Pakai Arduino dan PID Biar Ikan Makin Happy
Kategori
Artikel Terkait
-
 Bikin Sistem Parkir Otomatis dengan Penghitung Kendaraan dan Indikator Slot Kosong
-
 Rancang Sistem Pendeteksi Kebakaran dengan Kipas Otomatis dan Alarm Peringatan
-
 Bikin Alat Monitoring Konsumsi Listrik Rumah Secara Real-Time Berbasis ESP32
-
 Bikin Sistem Keamanan Pintu Berbasis RFID dengan Notifikasi Telegram
-
 Rancang Sistem Penyiram Tanaman Otomatis Berbasis ESP32 dengan Monitoring Smartphone


Saat ini belum tersedia komentar.