 Whatsapp
● online
- DS3231SN DS3231 SN I2C RTC Module & Baterai Mo....
- MP3 TF 16P Alternatif DFPlayer mini MP3 Player Ard....
- Kabel Jumper 10cm Dupont Pelangi 10 cm Female to M....
- Resistor 220 Ohm 220R Ohm 220Ohm 1/4W 1% Metal fil....
- Motor Servo MG995 TowerPro Metal Gear....
- Kabel Jumper 20cm Dupont 20 cm Male to Male Pelang....
- Kabel Jumper 10cm Dupont Pelangi 10 cm Male to Mal....
- Kabel Jumper Dupont Pelangi 30 cm female to Female....
- Selamat Datang di Indomaker ❯ Silahkan pesan produk sesuai kebutuhan anda, kami siap melayani.
- Selamat Datang di Indomaker ❯ Silahkan pesan produk sesuai kebutuhan anda, kami siap melayani.
Jaga Tanaman Tetap Happy dengan Sistem Irigasi Pintar Berbasis PID dan Arduino
Halo Sobat Maker! Pernah nggak sih kalian lagi semangat-semangatnya menekuni hobi smart farming atau sekadar merawat tanaman di rumah, tapi malah pusing karena aliran air irigasinya nggak stabil? Kadang airnya muncrat terlalu kencang sampai tanahnya berantakan, kadang malah loyo karena tekanan pompa yang naik-turun.
Masalah debit air yang nggak konsisten ini sebenarnya bisa diatasi dengan cara yang keren dan presisi, yaitu menggunakan kontrol PID (Proportional-Integral-Derivative). Jangan ngeri dulu sama istilahnya! Dengan modal Arduino dan komponen yang ramah di kantong, kita bisa bikin sistem irigasi yang alirannya “anteng” dan sesuai keinginan. Yuk, kita bedah cara rakitnya!
Mengenal Sistem Irigasi Pintar Kita
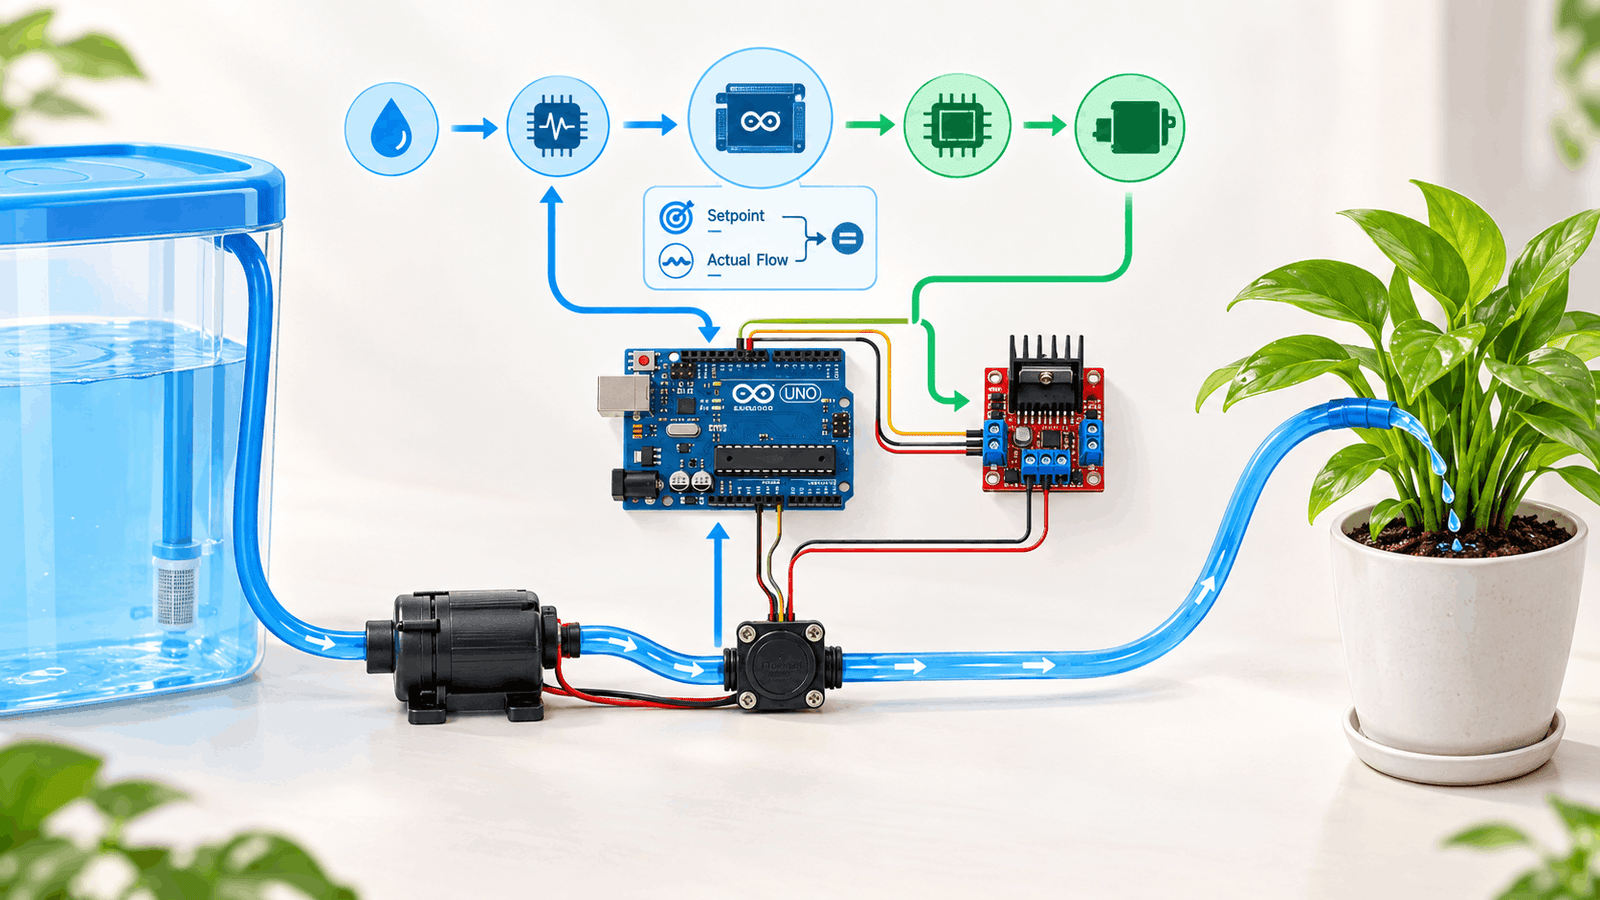
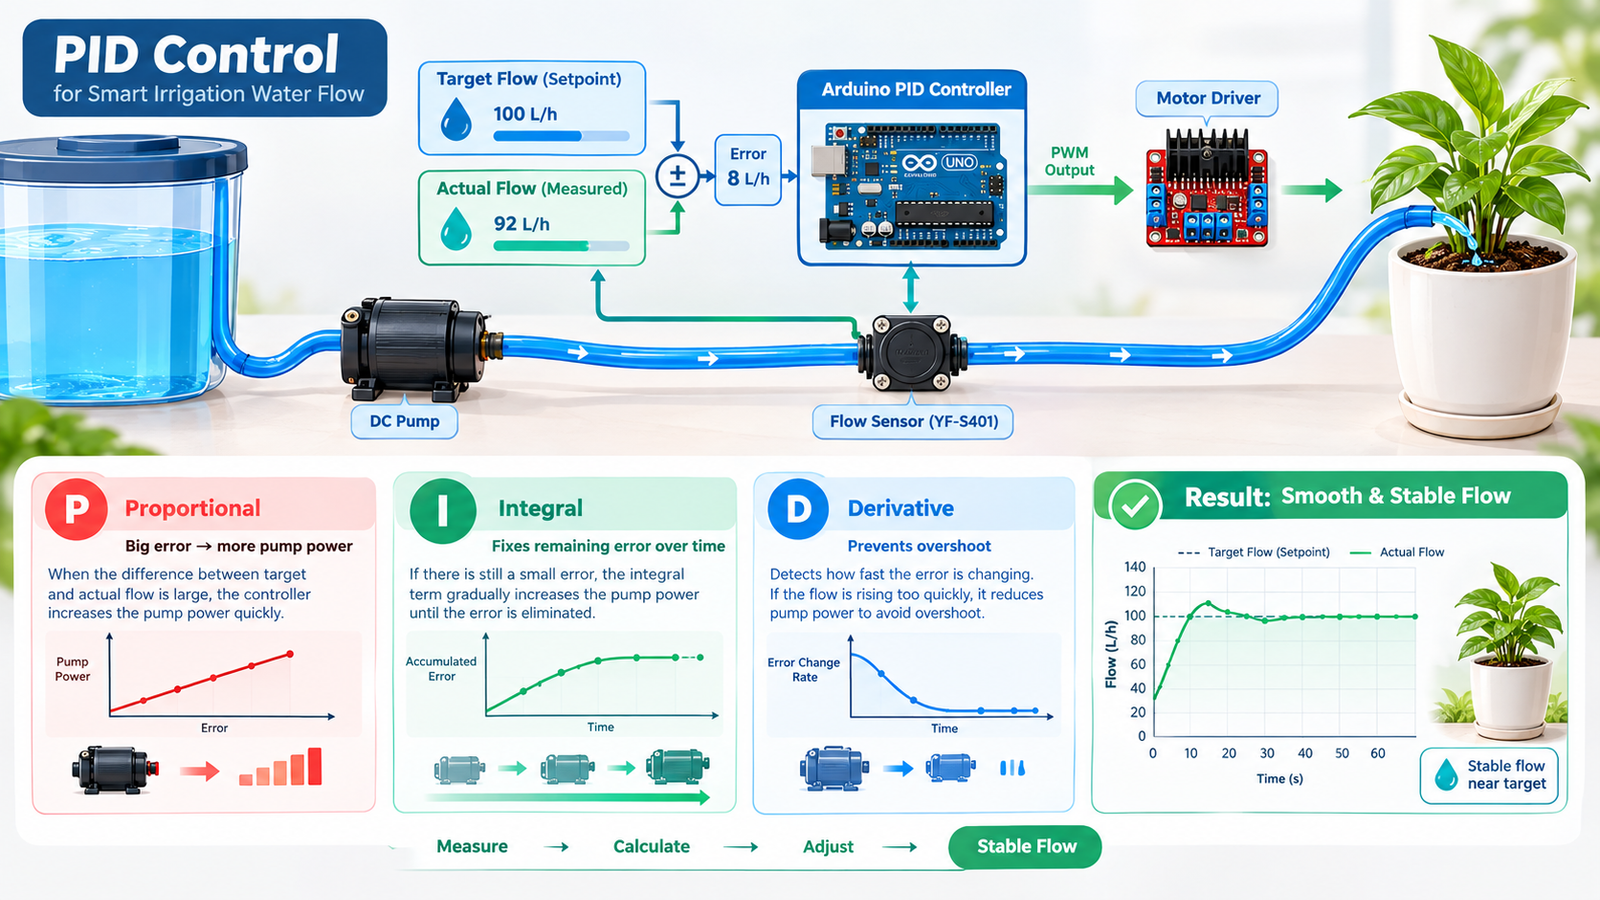
Sistem yang kita buat ini mengadopsi konsep loop tertutup (closed-loop). Sederhananya, Arduino akan bertindak sebagai “otak” yang terus-menerus memantau aliran air melalui sensor.
Begini cara kerjanya: sensor akan memberikan laporan (feedback) mengenai berapa banyak air yang sedang mengalir. Arduino kemudian membandingkan data tersebut dengan target yang kita inginkan (setpoint). Jika alirannya kurang, Arduino bakal kasih perintah ke pompa untuk “ngegas”, dan jika kelebihan, kecepatannya bakal dikurangi secara otomatis. Hasilnya? Debit air jadi pas dan stabil sesuai kebutuhan tanaman, mau ada hambatan di selang pun sistem bakal otomatis menyesuaikan.
Alat dan Bahan Hemat Budget
Nggak perlu merogoh kocek dalam-dalam untuk bikin proyek ini. Dengan total biaya di bawah Rp100.000, kamu sudah bisa merakit sistem irigasi tingkat lanjut. Cekidot list belanjaannya, pas banget buat kantong pelajar!
| Nama Komponen | Fungsi | Estimasi Harga |
| Arduino Uno | Pengendali utama sistem | (Punya Sendiri) |
| Water Flow Sensor YF-S401 | Mengukur debit air secara real-time | Rp26.000 |
| Pompa DC 5V | Aktuator untuk mengalirkan air | Rp25.000 |
| Driver Motor L298N | Mengatur kecepatan pompa via PWM | Rp15.000 |
| Modul Power Supply 5V | Penjaga tegangan agar tetap stabil | Rp8.000 |
| Adaptor 5V | Sumber daya utama sistem | Rp15.000 |
| Kabel Jumper & Protoboard | Penghubung antar komponen | Rp10.000 |
| TOTAL | Rp99.000 |
Skematik Rangkaian
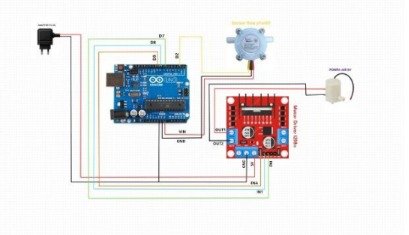
Merakit komponen-komponen ini cukup simpel, tapi ada satu aturan emas: Common Ground. Pastikan semua Ground (GND) dari Arduino, Driver L298N, dan Power Supply terhubung menjadi satu agar sinyal kontrolnya nggak “ngaco”. Berikut langkah koneksinya:
- Water Flow Sensor: Hubungkan kabel sinyal ke pin digital D2. Pin ini digunakan sebagai interrupt untuk menghitung pulsa aliran air di background sambil Arduino mengerjakan kalkulasi PID. Sambungkan VCC ke 5V dan GND ke Ground.
- Driver Motor L298N: Hubungkan pin D9 (ENA) sebagai “pengatur gas” (PWM). Untuk arah putaran, hubungkan pin D8 (IN1) dan D7 (IN2).
- Pompa DC: Sambungkan kabel pompa ke output driver (OUT1 dan OUT2). Atur IN1 ke HIGH dan IN2 ke LOW di kode program agar pompa mendorong air keluar.
- Powering: Gunakan tegangan 5V dari adaptor untuk memberi daya pada pompa melalui driver motor agar performanya maksimal dan tidak membebani Arduino.
Rahasia Aliran Stabil dengan Kontrol PID
Mengapa harus pakai PID? Tanpa PID, pompa biasanya hanya bekerja statis. Dengan algoritma PID, sistem menghitung selisih (error) antara debit air yang kita mau dengan kenyataan di lapangan.
- Proportional (P): Memberikan respons langsung sesuai besar error. Makin jauh dari target, makin kencang pompa ngegas.
- Integral (I): Mengoreksi sisa error yang menumpuk. Ini memastikan target debit tercapai 100% tanpa ada sisa selisih sedikit pun.
- Derivative (D): Bertindak sebagai “rem” agar aliran air tidak kaget atau melampaui target secara berlebihan (overshoot).
Prinsip ini mirip dengan tutorial kendali kecepatan motor DC Arduino PID yang sering digunakan untuk menjaga putaran mesin tetap stabil meski diberi beban berat.
Bedah Kode Program
Logika pemrograman sistem ini dirancang agar responsif namun tetap halus. Berikut poin-poin penting dalam kodenya:
// ============================================
// SMART IRRIGATION PID DENGAN ARDUINO UNO
// Water Flow Sensor YF-S401 + L298N + Pompa DC
// ============================================

// ---------- PIN KONFIGURASI ----------
#define FLOW_SENSOR_PIN 2

#define ENA_PIN 9
#define IN1_PIN 8
#define IN2_PIN 7

// ---------- KONFIGURASI FLOW SENSOR ----------
// Nilai ini perlu dikalibrasi sesuai sensor yang digunakan.
// Contoh awal, sesuaikan berdasarkan hasil pengujian.
const float PULSES_PER_LITER = 450.0;

// ---------- KONFIGURASI PID ----------
float Kp = 25.0;
float Ki = 2.0;
float Kd = 5.0;

// Target debit air dalam Liter per Menit
float SETPOINT_FLOW = 1.0;

// ---------- FILTER EMA ----------
const float EMA_ALPHA = 0.3;

// ---------- KONFIGURASI PWM ----------
const int BASE_PWM = 130;
const int MIN_PWM = 110;
const int MAX_PWM = 255;

// ---------- SOFT START ----------
const int SOFT_START_PWM = 180;
const unsigned long SOFT_START_TIME = 7000;

// ---------- VARIABEL INTERRUPT ----------
volatile unsigned long pulseCount = 0;

// ---------- VARIABEL FLOW ----------
float flowRate = 0.0;
float filteredFlowRate = 0.0;

// ---------- VARIABEL PID ----------
float error = 0.0;
float previousError = 0.0;

float integral = 0.0;
float derivative = 0.0;

float pidOutput = 0.0;

// ---------- TIMER ----------
unsigned long previousMillis = 0;
unsigned long startMillis = 0;

const unsigned long SAMPLE_TIME = 500;


// ============================================
// INTERRUPT SENSOR FLOW
// ============================================

void IRAM_ATTR flowSensorISR()
{
  pulseCount++;
}


// ============================================
// SETUP
// ============================================

void setup()
{
  Serial.begin(9600);

  // Konfigurasi sensor
  pinMode(FLOW_SENSOR_PIN, INPUT_PULLUP);

  // Konfigurasi driver motor
  pinMode(ENA_PIN, OUTPUT);
  pinMode(IN1_PIN, OUTPUT);
  pinMode(IN2_PIN, OUTPUT);

  // Arah pompa
  digitalWrite(IN1_PIN, HIGH);
  digitalWrite(IN2_PIN, LOW);

  // Pasang interrupt
  attachInterrupt(
    digitalPinToInterrupt(FLOW_SENSOR_PIN),
    flowSensorISR,
    RISING
  );

  // Simpan waktu mulai
  startMillis = millis();
  previousMillis = millis();

  // Mulai dengan PWM 0
  analogWrite(ENA_PIN, 0);

  Serial.println("Sistem Irigasi PID Dimulai");
}


// ============================================
// LOOP UTAMA
// ============================================

void loop()
{
  unsigned long currentMillis = millis();

  // ------------------------------------------
  // SOFT START / PRIMING
  // ------------------------------------------

  if (currentMillis - startMillis < SOFT_START_TIME)
  {
    analogWrite(ENA_PIN, SOFT_START_PWM);

    Serial.print("Soft Start | PWM: ");
    Serial.println(SOFT_START_PWM);

    return;
  }


  // ------------------------------------------
  // PEMBACAAN SENSOR SETIAP SAMPLE_TIME
  // ------------------------------------------

  if (currentMillis - previousMillis >= SAMPLE_TIME)
  {
    // Hitung interval waktu dalam detik
    float deltaTime =
      (currentMillis - previousMillis) / 1000.0;

    previousMillis = currentMillis;


    // ----------------------------------------
    // AMBIL DATA PULSE SECARA AMAN
    // ----------------------------------------

    noInterrupts();

    unsigned long pulses = pulseCount;
    pulseCount = 0;

    interrupts();


    // ----------------------------------------
    // HITUNG DEBIT AIR
    // ----------------------------------------

    // Liter selama periode sampling
    float liters =
      pulses / PULSES_PER_LITER;

    // Konversi menjadi Liter per Menit
    flowRate =
      (liters / deltaTime) * 60.0;


    // ----------------------------------------
    // FILTER EMA
    // ----------------------------------------

    filteredFlowRate =
      (EMA_ALPHA * flowRate) +
      ((1.0 - EMA_ALPHA) * filteredFlowRate);


    // ----------------------------------------
    // PERHITUNGAN PID
    // ----------------------------------------

    // Hitung error
    error =
      SETPOINT_FLOW - filteredFlowRate;


    // Bagian Integral
    integral += error * deltaTime;


    // Anti windup sederhana
    integral = constrain(
      integral,
      -10.0,
      10.0
    );


    // Bagian Derivative
    derivative =
      (error - previousError) / deltaTime;


    // Output PID
    pidOutput =
      (Kp * error) +
      (Ki * integral) +
      (Kd * derivative);


    // Simpan error sebelumnya
    previousError = error;


    // ----------------------------------------
    // HITUNG PWM FINAL
    // ----------------------------------------

    int pwmOutput =
      BASE_PWM + (int)pidOutput;


    // Batasi PWM
    pwmOutput =
      constrain(
        pwmOutput,
        MIN_PWM,
        MAX_PWM
      );


    // Kirim PWM ke L298N
    analogWrite(
      ENA_PIN,
      pwmOutput
    );


    // ----------------------------------------
    // TAMPILKAN DATA SERIAL MONITOR
    // ----------------------------------------

    // Format sederhana agar bisa
    // digunakan di Serial Plotter

    Serial.print(SETPOINT_FLOW);
    Serial.print(",");

    Serial.print(flowRate);
    Serial.print(",");

    Serial.print(filteredFlowRate);
    Serial.print(",");

    Serial.println(pwmOutput);
  }
}
- Fungsi Interrupt: Arduino menghitung setiap pulsa dari baling-baling sensor secara real-time. Dengan cara ini, tidak ada satu tetes air pun yang terlewat dari hitungan meski program sedang sibuk.
- Filter EMA (Exponential Moving Average): Data fisik dari sensor seringkali punya “noise” atau goyangan. Trik filter EMA (dengan nilai alpha 0.3) digunakan untuk menyaring gangguan ini supaya data debit yang dibaca lebih halus.
- Fitur Soft Start: Saat baru menyala, sistem akan melakukan priming selama 7 detik dengan kekuatan PWM 180. Tujuannya agar selang terisi air dulu sebelum kendali PID mengambil alih.
- Baseline & Batasan PWM: Agar pompa punya torsi awal yang cukup, sistem menggunakan Base PWM 130. Jadi, output PID akan menambah atau mengurangi kecepatan mulai dari angka 130 tersebut, dengan batasan aman di rentang 110 hingga 255.
Proses Pengujian dan Hasil
Saat sistem dijalankan, Sobat Maker bisa memantau pergerakan data melalui Serial Monitor. Tapi kalau mau lebih keren, gunakan Serial Plotter di Arduino IDE! Kamu bisa melihat grafik setpoint vs debit aktual secara visual.
Dalam pengujian, sistem ini terbukti sangat tangguh. Saat selang sedikit ditekuk (gangguan), sensor akan mendeteksi penurunan debit, dan PID langsung memerintahkan pompa untuk bekerja lebih keras guna menjaga aliran tetap di angka yang kita minta. Vibes-nya bener-bener kayak sistem industri profesional!
Kesimpulan
Membangun sistem irigasi dengan kontrol PID memberikan presisi tinggi yang nggak bisa didapat dari sistem biasa. Dengan budget yang sangat bersahabat, tanaman kamu bisa mendapatkan pasokan air yang konsisten secara otomatis.
Sekarang giliran kamu buat bereksperimen! Coba ulik nilai tuning Kp, Ki, dan Kd di dalam kode program untuk mendapatkan respon yang paling pas dengan jenis pompa yang kamu pakai. Selamat mencoba, Sobat Maker!

Jaga Tanaman Tetap Happy dengan Sistem Irigasi Pintar Berbasis PID dan Arduino
SW-420 adalah sensor untuk mendeteksi getaran, cara kerja sensor ini adalah dengan menggunakan 1 buah pelampung logam yang berisi 2... selengkapnya
Mari kita belajar lagi, kali ini membahas sensor LDR. Dimana sensor ini nilainya akan berubah menyesuaikan cahaya yang diterima... selengkapnya
Modul Led Dot Matrix 32×16 adalah modul display yang menggunakan kumpulan – kumpulan LED yang dirangkai dengan susunan 32... selengkapnya
Di percobaan sebelumnya, kamu sudah belajar dua hal penting secara terpisah, yaitu menyalakan LED dan membaca input dari tombol. Nah,... selengkapnya
Melihat potensi dari android itu sendiri, akhirnya banyak orang yang berlomba lomba belajar memperdalam sistem operasi ini. Tentunya akan... selengkapnya
USB Host Shield merupakan sebuah board tambahan yang berfungsi untuk komunikasi perangkat antarmuka USB sperti mouse, keyboard, joystick, MIDI,... selengkapnya
Punya SHT40 dan ESP32-C3 Mini tapi masih bingung cara menghubungkannya? Tenang, prosesnya sebenarnya cukup simpel karena SHT40 menggunakan komunikasi I2C,... selengkapnya
Penggunaan LCD I2C sering kali gagal menampilkan teks karena deklarasi awal yaitu alamat I2C yang salah/keliru dikarenakan alamat yang... selengkapnya
Melanjutakan tutorial edisi telegram kali ini kita akan mendetekesi suhu meggunakan sensor Ds18b20 dan ESP01. Dalam tutorial ini kita... selengkapnya
Software dari keluarga adobe, yaitu salah satunya Adobe Photoshop. Adobe Photoshop ini di ciptakan secara multi fungsi, mulai untuk... selengkapnya

Description: TP5100 is a double switch buck 8.4V, single cell 4. 2V lithium battery charge management chip. Its ultra-compact QFN16… selengkapnya
Rp 10.600
MERK : TOWER PRO MG995 180 derajat Specifications Weight: 55 g Dimension: 40.7 x 19.7 x 42.9 mm approx. Stall… selengkapnya
Rp 36.300
Tang Crimping Press Skun Ratchet YTH SN-48B Model YTH SN-48B FOR NON INSULATED TERMINAL YTH SN-48B dengan mata Press 0.5… selengkapnya
Rp 150.000
Harga untuk 10pcs Resistance: 1K Ohm Wattage Rating: 0.25 Watt Tolerance: 1% Metal Film
Rp 1.500
Kabel Jumper Dupont Pelangi 10 cm female to female 1 lembar = 40 kabel
Rp 9.000
Features: It is of high power density, high efficiency, high-reliability, small size and lightweight. It can isolate unsteady single-way voltage… selengkapnya
Rp 18.500
TECHNICAL SPECIFICATIONS: – Broadcom BCM2711, Quad core Cortex-A72 (ARM v8) 64-bit SoC @ 1.5GHz – 2GB LPDDR4-2400 SDRAM – 2.4… selengkapnya
Rp 940.000
Support terus UKM indonesia dengan membeli produk-produk dalam negeri. Untuk kualitas tidak usah diragukan, udah kita tes QC dengan sangat… selengkapnya
Rp 8.500
Spesifikasi : – 16×2 – Warna Biru – Tegangan kerja : 5v – Sudah include module I2C Backpack dan tersolder… selengkapnya
Rp 30.000
Ini yang Seri SN – DS3231 I2C RTC Module khusus DS3231SN – Include Baterai – Module jam digital – Keperluan… selengkapnya
Rp 34.900Jaga Tanaman Tetap Happy dengan Sistem Irigasi Pintar Berbasis PID dan Arduino
Kategori
Artikel Terkait
-
 Cara Bikin Sistem Monitoring Getaran Gempa dan Stabilitas Kemiringan Pakai ESP32 dan MPU 6050
-
 Cara Bikin Sistem Monitoring Kelembapan Tanah Berbasis Arduino Uno dan Sensor YL69
-
 Bikin Sistem Monitor Volume Air Tandon Otomatis Pakai Arduino Uno dan Sensor Ultrasonik
-
 Cara Bikin Kipas Angin Otomatis Berbasis Suhu Pakai Arduino Uno dan Sensor LM35
-
 Bikin Smart Medicine Box Otomatis Pakai Arduino Nano dan Sensor Suhu DHT11


Saat ini belum tersedia komentar.